

为进一步夯实具身智能机器人技术研发能力,提升我院团队在四足机器人开发、环境建图、自主导航与智能巡检方向的技术储备,加快科研成果转化和智能交通应用场景落地,我院具身智能机器人研究服务团队举办Go2四足机器人技术专项培训,系统开展理论学习与真机实操训练。
01 三天体系化课程,理论仿真与真机实践并重
本次培训为期三天,课程体系兼顾理论基础、仿真验证与真机实践,覆盖四足机器人底层开发、ROS2开发框架、SLAM建图导航、人工智能模型部署、机器人自动巡检等核心技术模块。
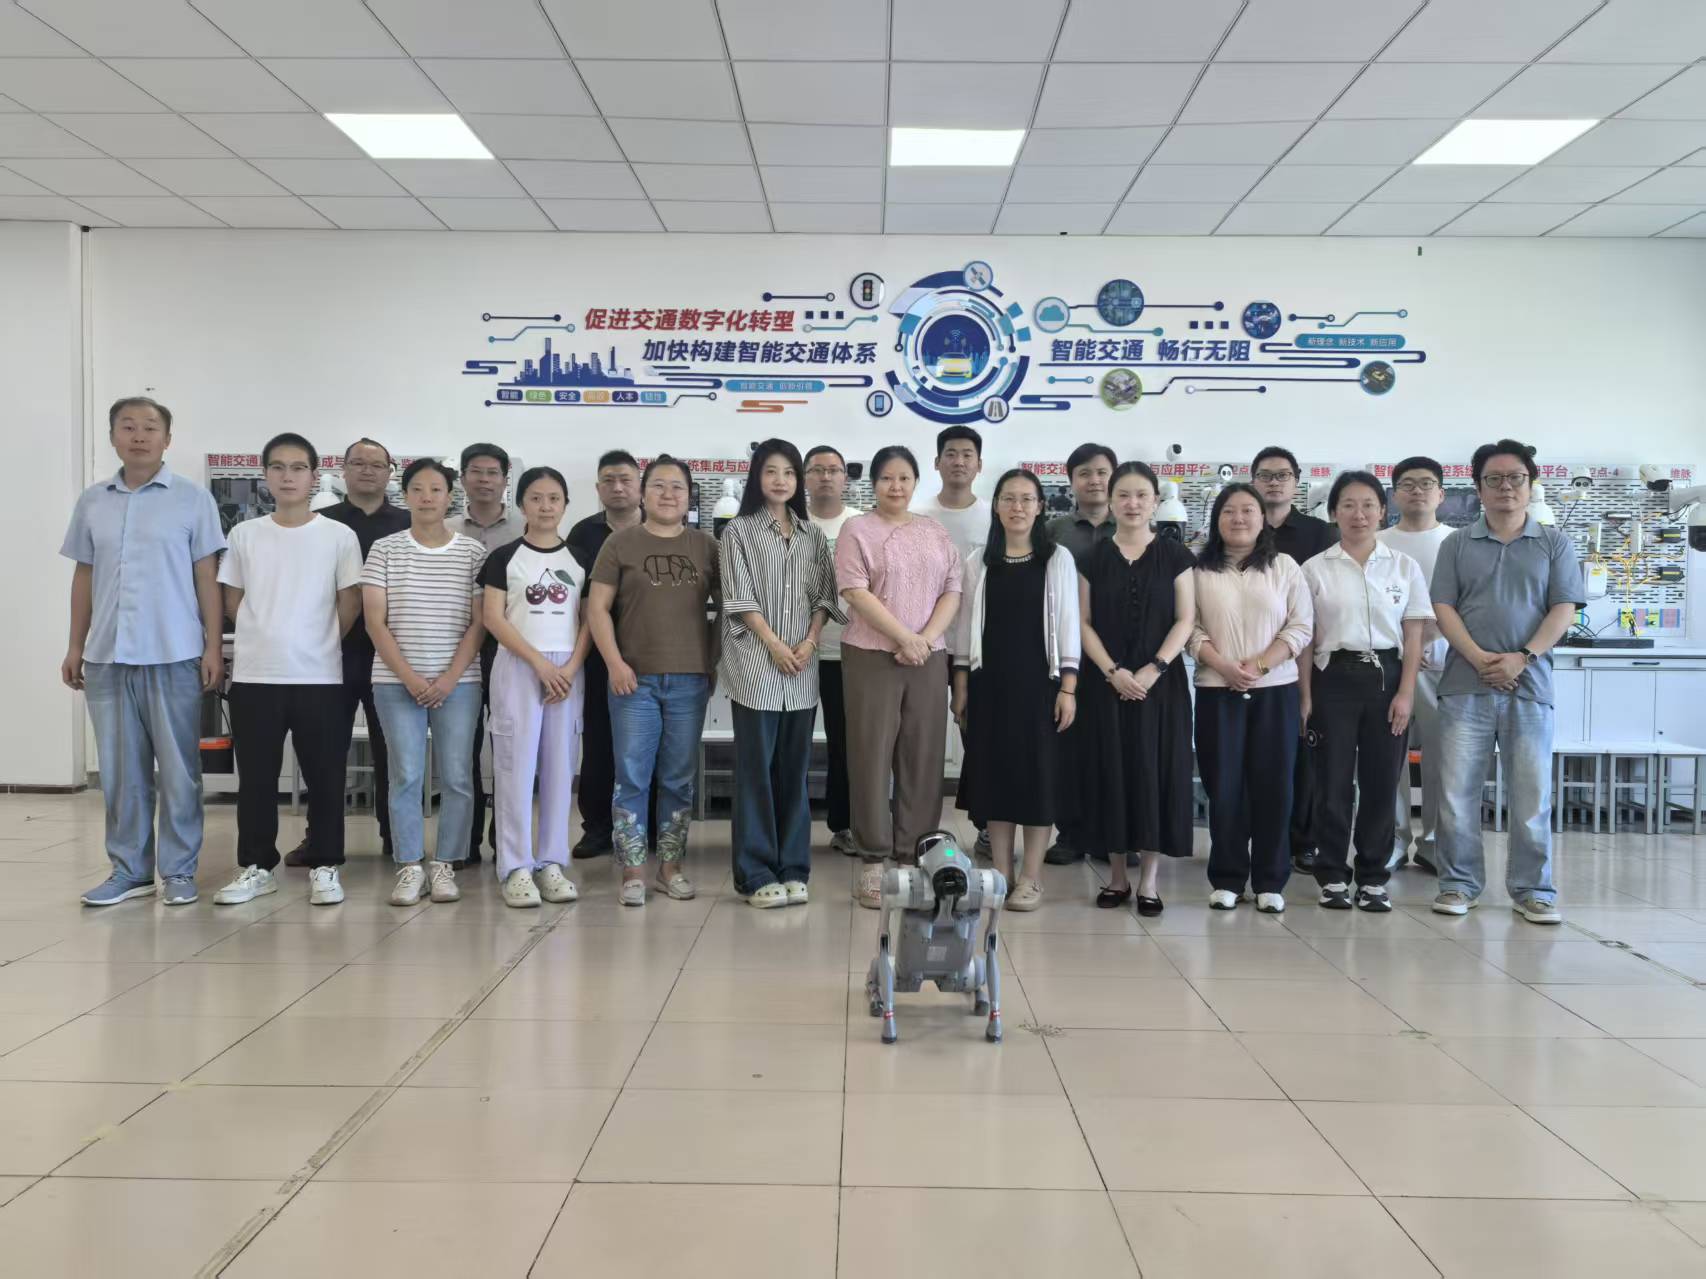
团队成员合影
培训首日:开发入门与ROS2学习
参训人员系统学习SDK环境搭建、网络配置、高层与底层控制接口,掌握机器人基础开发逻辑;同步开展ROS2技术学习,完成环境部署操作。
培训次日:建图与自主导航
聚焦机器人建图与自主导航技术,从建图原理入手,实操练习二维建图、三维建图与点云数据处理,完成真机建图实操。
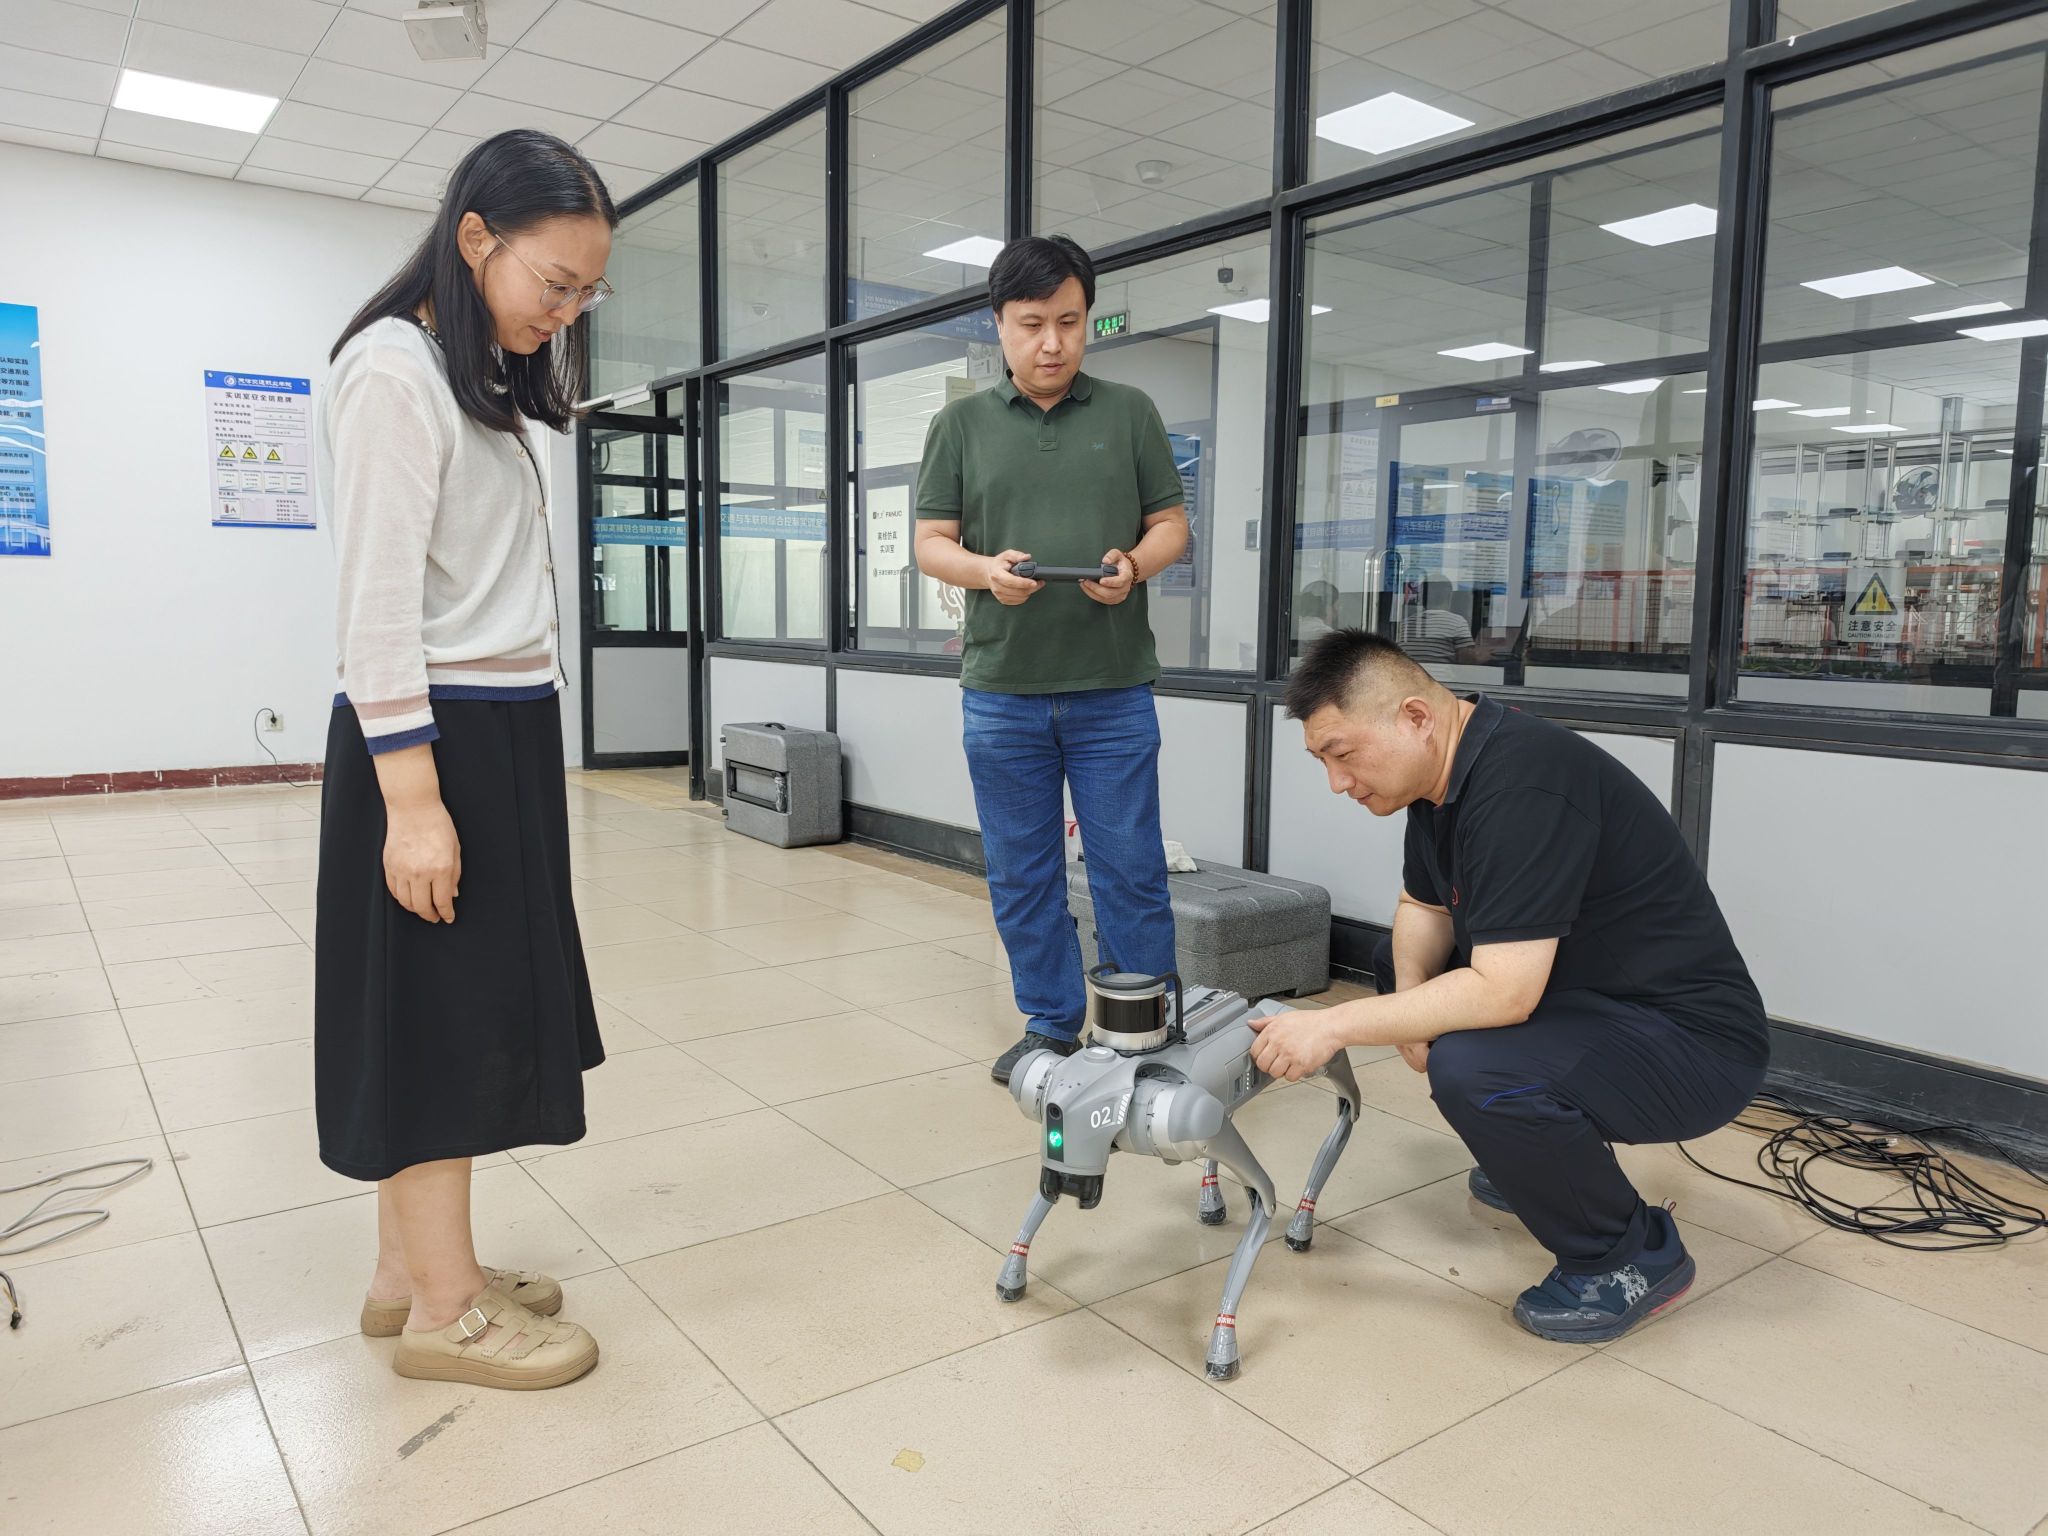
团队成员围绕Go2四足机器人开展真机调试
培训三日:人工智能与自动巡检
课程融合人工智能技术与工程应用实践,开展神经网络基础、视觉模型应用学习,面向实际业务场景,开展机器人自动巡检技术实训,梳理巡检控制业务流程,集成视觉识别、语音播报功能,完成仿真巡检与Go2真机巡检综合实践。
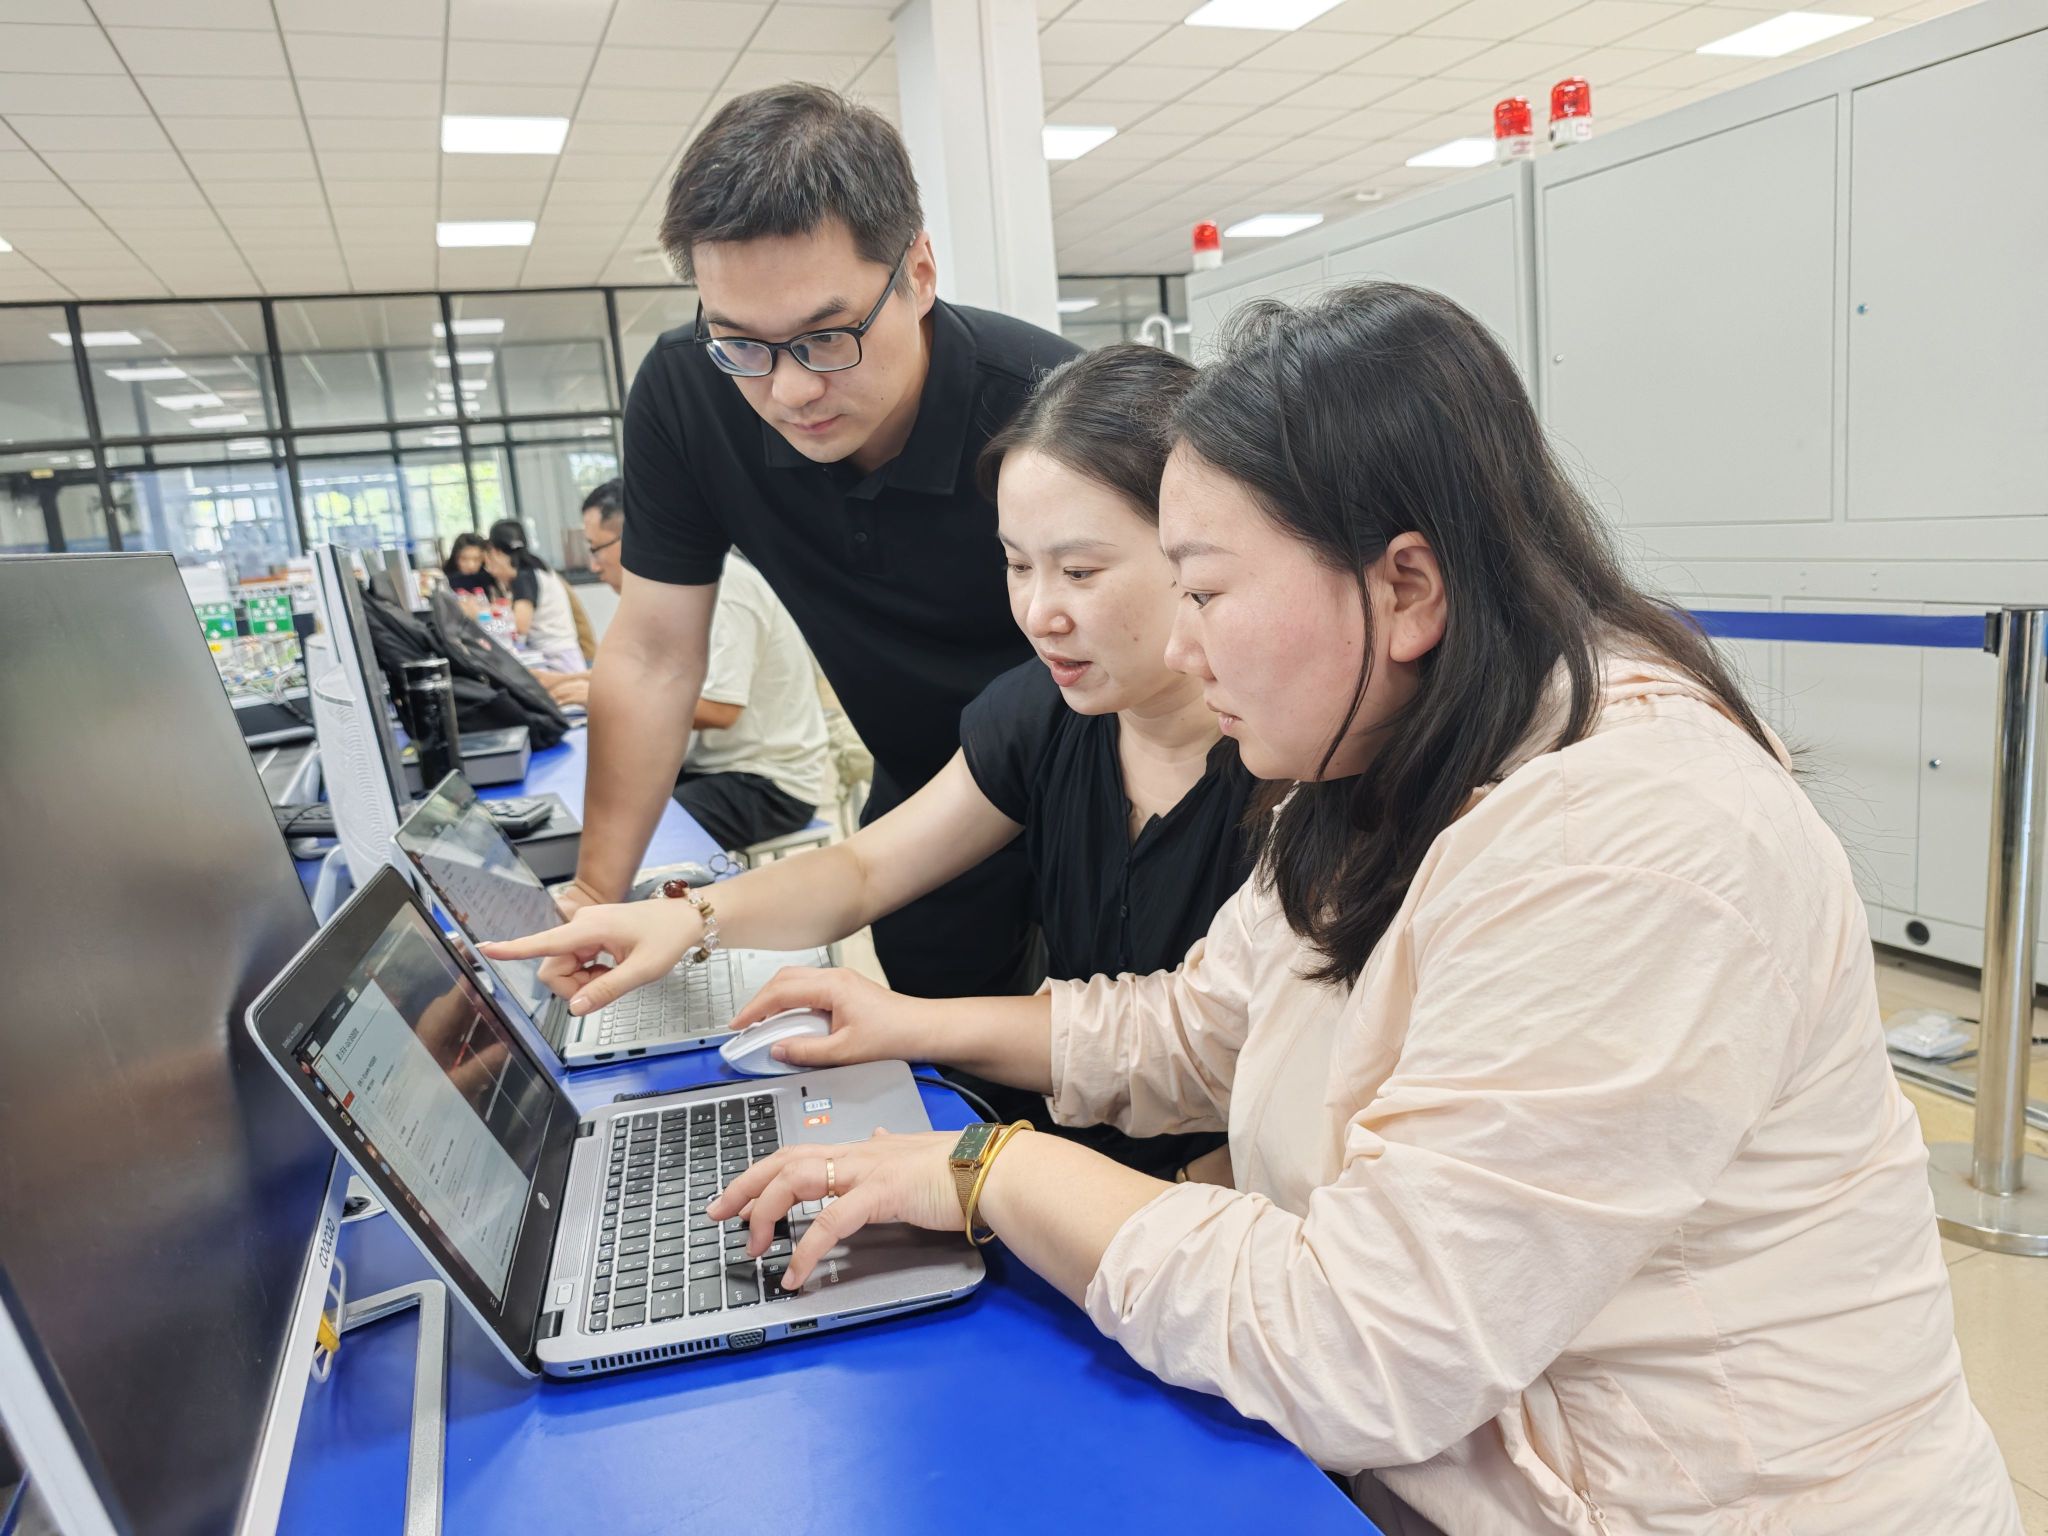
团队在工业网络控制实训室开展机器人调试与程序编写
02 边学边练,以练促学
培训过程中,团队成员坚持理论联系实操,围绕仿真调试报错、真机参数调优、模型部署适配等技术难点交流研讨,边学边练、以练促学,练习从环境配置、算法仿真到真机验证的全流程。
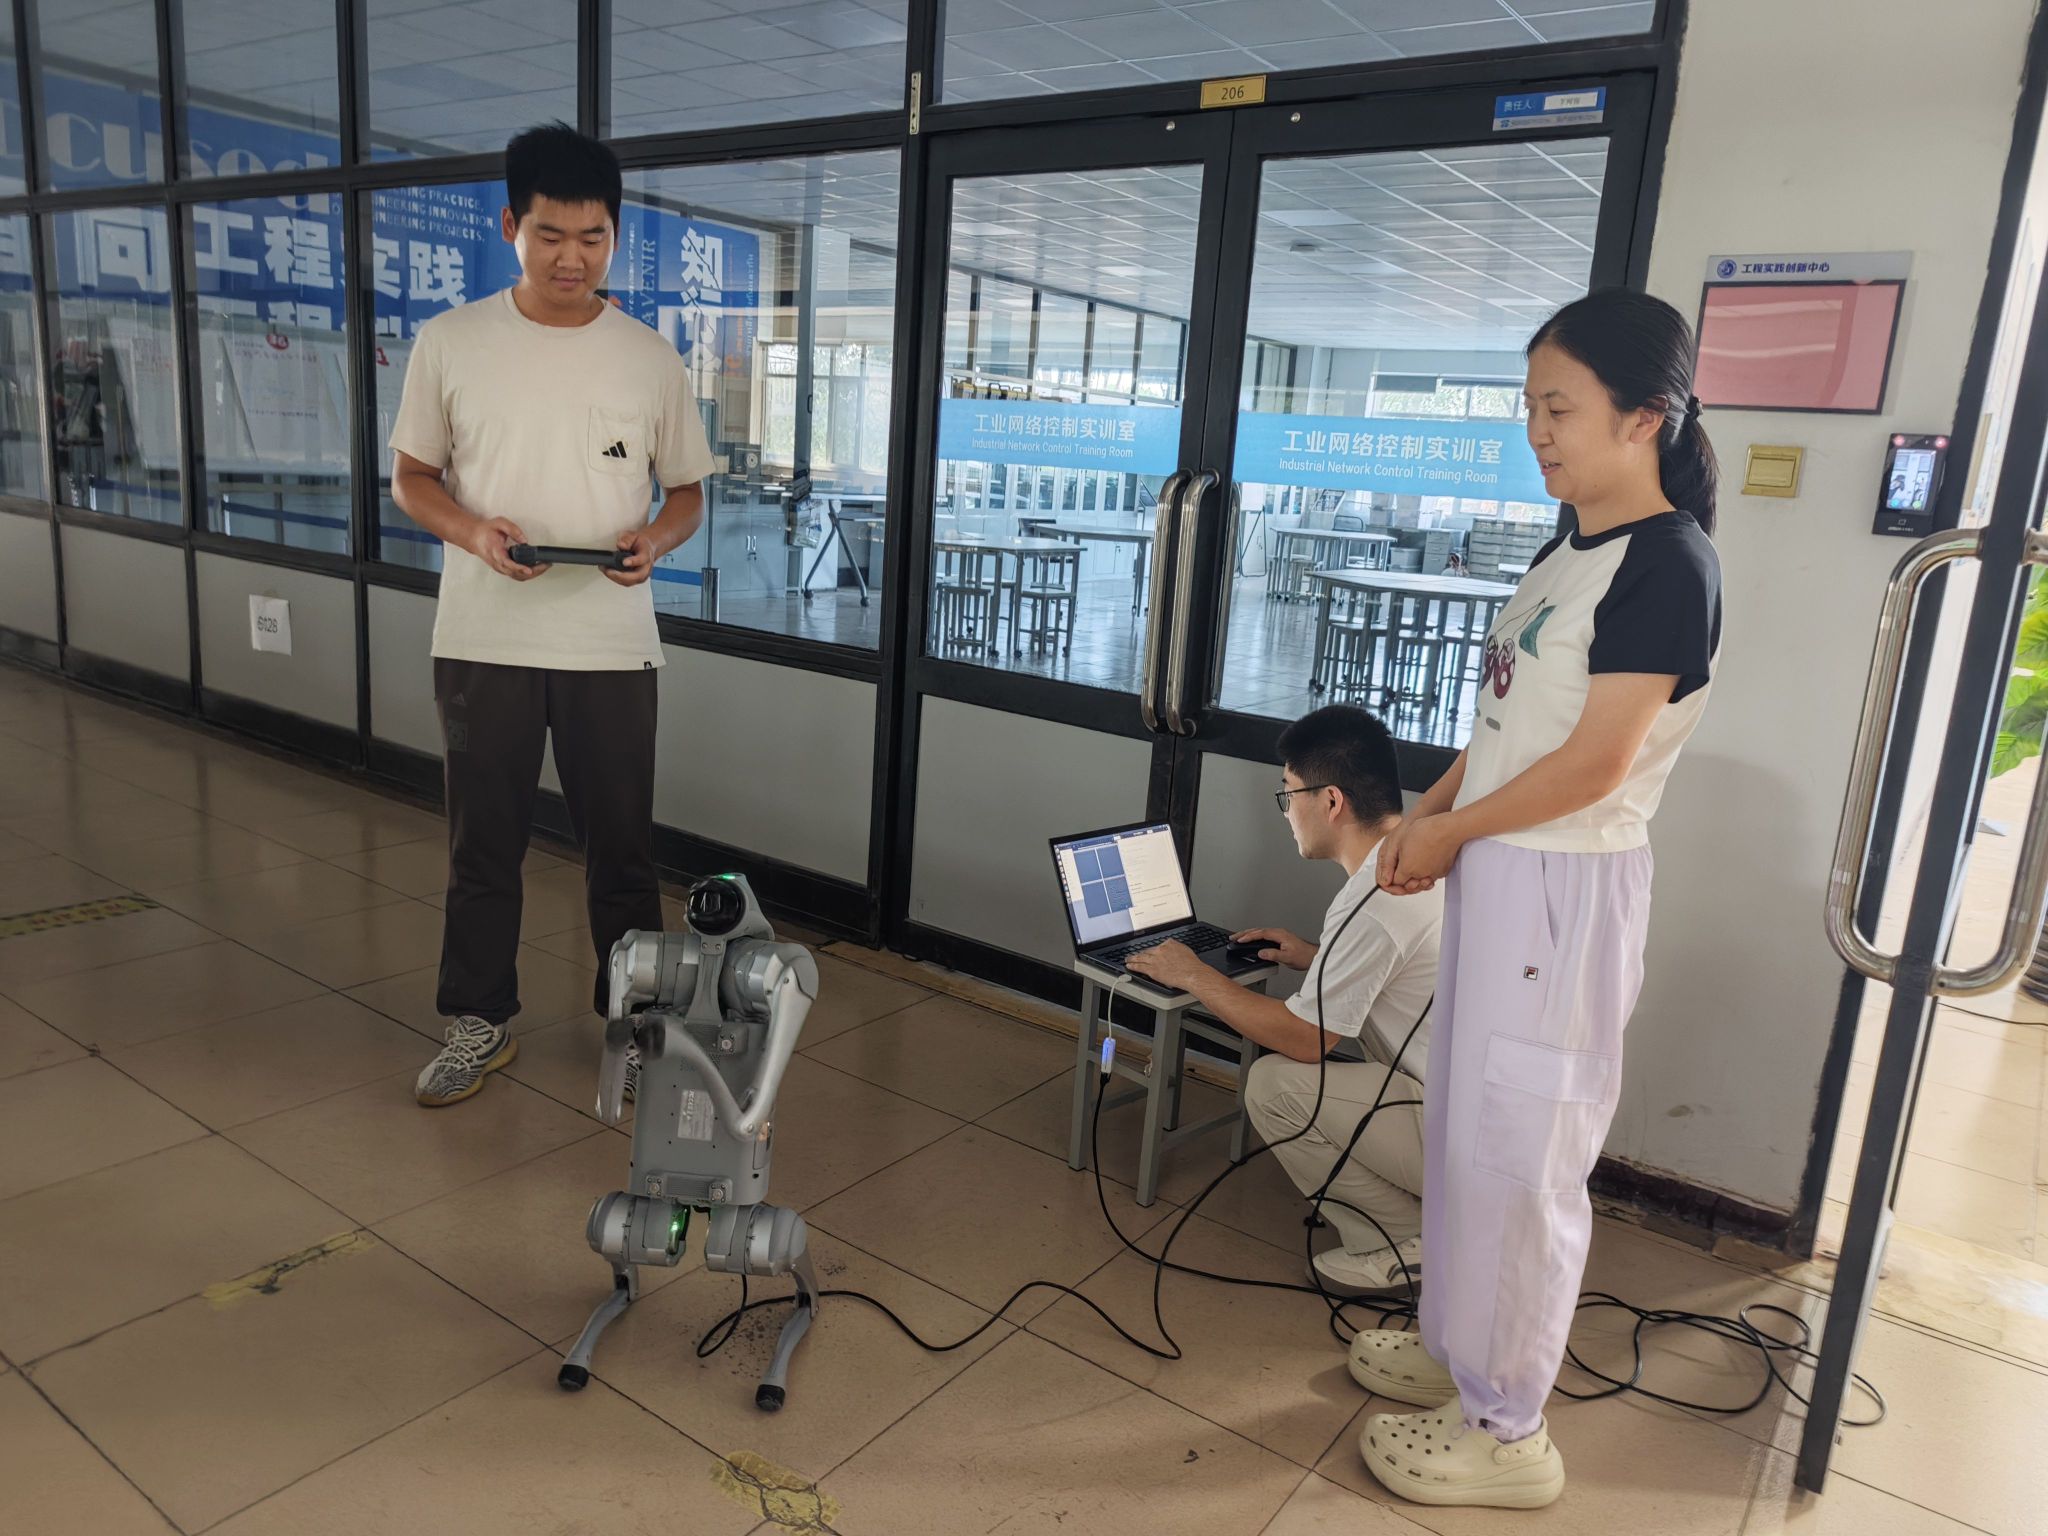
团队成员围绕技术难点交流研讨
03 学以致用,加快成果落地
此次培训有效提升了团队成员在四足机器人硬件结构、感知建图导航、智能场景应用方面的技术能力,为后续开展具身智能机器人项目研发、技术服务、实训项目开发积累宝贵实践经验。
下一步,团队将把本次培训所学转化为动能,聚焦行业实际需求,持续打磨技术能力,推进具身智能机器人相关技术研究与项目落地。